Асноўныя перавагі
Высокадакладная-зварка
Аўтаматызаваныя зварачныя робаты абсталяваны сістэмай распазнавання 3D-бачання і рабатызаванай рукой з дакладнасцю пазіцыянавання ±0,05 мм, што забяспечвае дакладнае выраўноўванне зварачнай гарэлкі са зварным швом і памяншае перакосы і прапушчаныя зварныя швы.
Аўтаматычнае пазіцыянаванне зварнога шва, высокадакладныя-інструменты не патрабуюцца
Абапіраючыся на тэхналогію 3D візуальнага сканавання, робат можа самастойна ідэнтыфікаваць пазіцыі зварных швоў і формы канавак. Ён можа аўтаматычна выпраўляць адхіленні ў пазіцыянаванні, нават калі нарыхтоўкі недарэчныя, сыравіна мае допускі на памеры або інструмент забяспечвае сярэднюю дакладнасць пазіцыянавання. Гэта значна скарачае выдаткі на вытворчасць і ўстаноўку прыстасаванняў інструментаў і выключае працэдуры ручнога навучання і пазіцыянавання кропак.
Гнуткая вытворчасць з хуткай зменай мадэлі прадукту
Няма неабходнасці праводзіць кропкавае--кропкавае навучанне і перапраграмаванне пры замене зварачных нарыхтовак. Сістэма бачання можа аўтаматычна ствараць зварачныя траекторыі пасля сканавання і распазнавання, дазваляючы пераключаць вытворчую лінію на працягу кароткага перыяду. Ён адпавядае патрабаванням гнуткай вытворчасці шмат-разнастайнасці і дробна{5}}серыйнай вытворчасці і забяспечвае больш высокі ўзровень выкарыстання абсталявання.
Асноўныя тэхнічныя параметры
| Параметр Катэгорыя | Канкрэтныя характарыстыкі |
|---|---|
| Размах рук | 1895 мм |
| Паўтарыце дакладнасць пазіцыянавання | ±0,05 мм |
| Максімальная нагрузка | 20 кг |
| Ёмістасць магутнасці | 5,87 кВА |
| Вага абсталявання | Прыкладна 230 кг |
| Клас абароны | Запясце IP54; Корпус IP40 |

Сферы прымянення і сумяшчальныя матэрыялы
| Класіфікацыя сцэнарыяў прымянення | Канкрэтныя аб'екты прыкладання | Сумяшчальныя матэрыялы |
|---|---|---|
| Малыя і сярэднія-памерныя металічныя канструкцыйныя дэталі | Апоры абсталявання, рамныя злучальнікі | Жалеза, вугляродзістая сталь, нержавеючая сталь |
| Стандартызаваныя часткі | Стыкоўкі труб, зрошчванне пліт | Жалеза, вугляродзістая сталь, нержавеючая сталь, алюміній |
| Сцэнарыі высокай-узгодненасці | Зварка вырабаў, якія патрабуюць кантролю якасці і сертыфікацыі | Нержавеючая сталь, алюміній, медзь (адпавядае патрабаванням-да высокадакладнай зваркі і забяспечвае адпаведнасць інспекцыі і сертыфікацыі) |
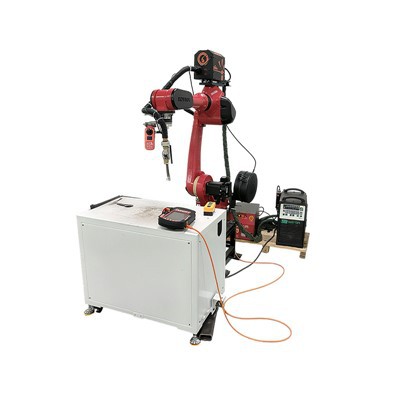
Малюнак 2.1 3D Дыяграма мадэлявання

Прынцып працы і працэс
Крок 1: Размяшчэнне нарыхтоўкі і ініцыялізацыя абсталявання
Нарыхтоўка, якая зварваецца, надзейна замацоўваецца на зварачным месцы. Зварачны робат Model 1820 3D vision завяршае сілкаванне-на-самаправерцы, і камера 3D vision пераходзіць у рэжым чакання. Сістэма кіравання, крыніца зварачнага сілкавання, механізм падачы дроту і праграма навучання гатовыя адначасова і чакаюць каманды пачатку зваркі.
Крок 2: Збярыце даныя контуру зварнога шва з дапамогай 3D Vision Scanning
Прылада 3D-сканавання, усталяваная на робаце, выконвае-кругавое сканіраванне мэтавай нарыхтоўкі. Ён фіксуе ў рэальным{3}}часе трохмерную-інфармацыю аб зварным шве, уключаючы становішча, тэндэнцыю, шырыню, форму канаўкі і адхіленне вышыні, дакладна вызначае фактычную траекторыю зварнога шва і пазбягае недакладнага пазіцыянавання, выкліканага адхіленнем размяшчэння нарыхтоўкі і памылкамі памераў паступаючых матэрыялаў.
Крок 3: Перадача-зварных даных у рэжыме рэальнага часу на камп'ютар кіравання прамысловасцю
Масіўныя 3D-даныя аб каардынатах, сабраныя з дапамогай візуальнага сканавання, перадаюцца ў рэжыме рэальнага часу на дапаможны прамысловы камп'ютэр кіравання па лініях сувязі, які сінхронна захоўвае арыгінальныя адсканаваныя выявы і параметры кропкі зваркі.
Крок 4: Інтэлектуальныя вылічэнні і аптымальнае планаванне траекторыі зваркі з дапамогай кампутара
Камп'ютар прамысловага кіравання ўбудаваны з прафесійным праграмным забеспячэннем працэсу зваркі. Ён праводзіць зніжэнне шуму, карэкцыю, аналіз і разлік сабраных 3D-дадзеных зваркі, аўтаматычна параўноўвае зададзеныя параметры працэсу зваркі і стварае дакладную і бесперапынную траекторыю рабатызаванага зваркі ў спалучэнні з матэрыяламі нарыхтоўкі і тэхнічнымі патрабаваннямі да зваркі. У той жа час ён адпавядае адпаведным параметрам працэсу, такім як зварачны ток, напружанне і хуткасць падачы дроту.
Крок 5: Кампутар выдае сігналы кіравання рухам і зваркай
Пасля завяршэння планавання траекторыі камп'ютар сінхронна адпраўляе інструкцыі па траекторыі і каманды параметраў працэсу зваркі ў сістэму кіравання робатам і падключае крыніцу харчавання для зваркі і механізм падачы дроту для папярэдняй-адрэгулявання параметраў зваркі.
Крок 6: Робат аўтаматычна кіруе зварачнай гарэлкай у адпаведнасці з інструкцыямі
Атрымаўшы сігналы кіравання, робат сумеснай зваркі рухаецца па запланаванай траекторыі. Абсталяваная зварачная гарэлка рухаецца з пастаяннай хуткасцю па траекторыі зваркі; механізм падачы дроту стабільна падае зварачны дрот сінхронна, а выхады крыніцы зварачнага сілкавання адпавядаюць зварачнаму току і напрузе. На працягу ўсяго працэсу не патрабуецца-ручная ручная аперацыя ў рэжыме рэальнага часу.
Крок 7: Завяршэнне высока{1}}дакладнай аўтаматычнай зваркі
Зварачная гарэлка выконвае бесперапынную зварку ўздоўж зададзенай траекторыі зваркі з-рэальнай карэкцыяй візуальных адхіленняў на працягу ўсяго працэсу. Ён можа аўтаматычна адрэгуляваць зварачны шлях, нават калі ёсць невялікае зрушэнне ўстаноўкі нарыхтоўкі, рэалізуючы, нарэшце, высокую{2}}дакладнасць і высокую{3}}эфектыўнасць аўтаматычнай зваркі ўсяго зварнога шва. Пасля завяршэння аднаго сегмента зваркі робат можа перайсці да наступнага месца зваркі ў адпаведнасці з праграмай і паўтарыць вышэйапісаныя працэдуры. Пасля завяршэння ўсіх працэсаў абсталяванне пераходзіць у рэжым чакання для чакання наступнай каманды.
Малюнак 2.2 -Дыяграма фізічнага аб'екта на сайце

Малюнак 2.3 Блізкі-дыяграмы кожнага кампанента


Дэманстрацыя відэа
Рэкамендацыі па выкарыстанні і абслугоўванні
Экалагічная адаптацыя:Працуйце ў сухім,-запыленым асяроддзі, каб прадухіліць уплыў вільготнасці або агрэсіўных газаў на дакладнасць 3D-бачання.
Папярэдні ўвод у эксплуатацыю:Перад першым выкарыстаннем адкалібруйце датчык 3D-бачання і механічную руку, каб забяспечыць бесперабойную перадачу даных.
Тэхнічнае абслугоўванне:Рэгулярна чысціце 3D-лінзу і правярайце стабільнасць ланцуга харчавання, каб падоўжыць тэрмін службы абсталявання.
Навучанне персаналу:Аператары павінны вывучыць асноўныя налады параметраў і ліквідацыю непаладак, каб падтрымліваць эфектыўную працу.
Прадстаўленне кампаніі

Chuanglida з'яўляецца прафесійным вытворцам поўных камплектаў робатаў для кропкавай зваркі і пастаўшчыком-зварачных працоўных станцый. Кліенты могуць набыць робатаў асобна або выбраць цалкам інтэграванае рашэнне для дастаўкі пад ключ. Мы можам прадастаўляць брашуры па прадукцыі, 3D-чарцяжы САПР і справаздачы аб праверцы корпуса робата. Усе прадукты маюць стандартызаваную экспартную ўпакоўку і могуць пастаўляцца па ўсім свеце.
Вы можаце адправіць прамы запыт на прапанову або адправіць нам інфармацыю аб працэсе нарыхтоўкі, каб атрымаць індывідуальнае рашэнне для выбару.
гарачыя тэгі: