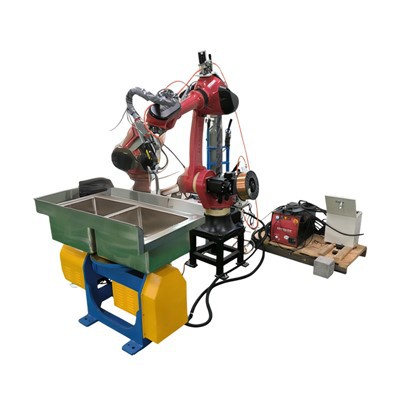
Асноўныя тэхнічныя параметры
|
Параметр Катэгорыя |
Спецыфікацыя |
Асноўная функцыя |
|
Размах рук |
1895 мм |
Ён задавальняе патрэбы ў зварцы MIG для дэталяў малога і сярэдняга{0}}памеру. Ён забяспечвае дастатковую працоўную прастору для шмат-пераключэння станцый і шмат-вугольнай зваркі складаных нарыхтовак, задавальняючы патрабаванням рэгулявання пазіцыі зваркі нарыхтовак розных памераў. Яго працоўны радыус можа быць дадаткова пашыраны пры супастаўленні з наземнай рэйкай. |
|
Паўтарыце дакладнасць пазіцыянавання |
±0,05 мм |
Гэта забяспечвае дакладнае выраўноўванне зварачнай гарэлкі MIG па траекторыі зваркі. У спалучэнні з функцыяй пазіцыянавання супраціву 6-восевага датчыка сілы гэта дазваляе пазбегнуць адхіленняў зварнога шва і халоднай зваркі, выкліканых памылкамі пазіцыянавання або нязначнай дэфармацыяй нарыхтоўкі, такім чынам, гарантуючы дакладнасць траекторыі зваркі і стабільнасць якасці зваркі. |
|
Максімальная нагрузка |
20 кг |
Ён стабільна падтрымлівае зварачную гарэлку MIG, 6-восевы датчык сілы і дадатковыя прылады. Нават калі ён абсталяваны звышмоцнай спецыяльнай зварачнай гарэлкай, стабільнае перацягванне можа быць дасягнута з дапамогай датчыка, задавальняючы патрэбы рэгулявання пазіцыі зваркі і запісваючы каардынаты нарыхтовак рознай таўшчыні. |
|
Ёмістасць магутнасці |
5,87 кВА |
Ён забяспечвае стабільнае харчаванне для сістэмы руху робата, сістэмы кіравання зваркай MIG, 6-восевага датчыка сілы і падвескі для навучання перацягвання. Гэта забяспечвае стабільную выдачу току і напружання падчас зваркі і адначасова гарантуе стабільнасць перадачы сігналу супраціву датчыка і рэагавання на каманды працы падвескі навучання. |
|
Вага абсталявання |
Прыкладна 230 кг |
Гэта павышае агульную структурную ўстойлівасць абсталявання, зніжае вібрацыю, выкліканую рухам зварачнай гарэлкі, перацягваннем датчыка і выкананнем каманд падвеснага навучання падчас зваркі, а таксама мінімізуе ўплыў вібрацыі на дакладнасць пазіцыянавання, дакладнасць запісу каардынатаў і якасць зваркі, забяспечваючы тым самым працяглую-надзейную працу. |
|
Клас абароны |
IP54 для запясця, IP40 для цела |
Корпус робата мае павышаную ўстойлівасць да пылу і вадзянога туману ў прамысловых умовах. 6-восевы датчык сілы з больш высокім узроўнем абароны можа эфектыўна супрацьстаяць пырскам і адгезіі алею, прадухіляючы пашкоджанне кампанентаў, якія адчуваюць супраціў, рухомых частак і электрычных кампанентаў, а таксама адаптуючыся да складаных умоў працы майстэрні. |

Перавагі і вобласці прымянення
(I) Асноўныя перавагі
6-восевы датчык сілы:Пазіцыянаванне перацягвання спрашчае працэс працы. 6-восевы датчык сілы парушае традыцыйны рэжым "спадзявання на падвеску навучання робата для кіравання становішчам". Аператарам не трэба кіраваць робатам з дапамогай складаных каманд; замест гэтага яны могуць непасрэдна перацягваць датчык, каб прымусіць робата рухацца ў мэтавым кірунку. Пасля дасягнення зададзенай каардынаты дадзеныя аб каардынатах можна запісаць на падвеску навучання робата. Напрыклад, пры планаванні траекторыі перад зваркай складаных крывалінейных паверхняў аператары могуць непасрэдна «ўручную» перацягваць датчык, каб ён адпавядаў контуру зварнога шва нарыхтоўкі, а робат-навучальны кулон запісвае неабходныя каардынаты пасля дасягнення зададзеных кропак.
Кулон Drag Teach:Кіраванне становішчам джойсціка + функцыя кнопкі для дакладнай адаптацыі да некалькіх сцэнарыяў Падвеска для навучання перацягвання рэалізуе дакладнае кіраванне становішчам робата з дапамогай шмат-накіраванага джойсціка, што асабліва падыходзіць для сцэнарыяў, якія патрабуюць "дакладнай рэгулявання становішча". Напрыклад, перад зваркай, калі зварачную гарэлку неабходна выраўнаваць з пачатковай кропкай зварнога шва, аператар можа павольна адрэгуляваць кірунак восі X/Y/Z з дапамогай джойсціка, каб дакладна размясціць яе ў мэтавай кропцы.
Эфектыўная адаптацыя да некалькіх-сцэнарыяў зваркі, зніжэнне выдаткаў на змяненне мадэлі:З сумеснай функцыяй зварачнай гарэлкі MIG, 6-восевага датчыка сілы і падвескі для навучання цягненню, робат можа быць адаптаваны да розных формаў злучэнняў, такіх як стыковая зварка плоскай пласціны, кутовая зварка, зварка внахлест і зварка з крывалінейнымі паверхнямі. Для зваркі дробна{3}}серыйных і шмат-разнастайных нарыхтовак (напрыклад, наладжаных мэблевых каркасаў у апаратных прадуктах) неабходна толькі хутка перацягнуць датчык, каб запісаць каардынаты зваркі новай нарыхтоўкі, а затым захаваць праграму з падвескай навучання. Падчас наступнай змены мадэлі праграма можа быць выклікана непасрэдна без перапісвання складаных кодаў.
(II) Вобласці прымянення і сумяшчальныя матэрыялы
|
Катэгорыя сцэнарыя прыкладання |
Канкрэтныя аб'екты прыкладання |
Адаптыўныя матэрыялы |
|
Новае энергетычнае абсталяванне |
Зварка злучальнікаў сонечных кранштэйнаў, зварка каркасаў акумулятарных акумулятараў, зварка ўшчыльненняў кажухоў зарадных паль |
Алюмініевы сплаў, нержавеючая сталь, ацынкаваны сталёвы ліст |
|
Аўтамабільная вытворчасць |
Зварка бакавых сценак і стоек кузава аўтамабіля, зварка падвесак шасі, зварка ўшчыльненняў корпусаў акумулятараў |
Мяккая сталь, высока{0}}трывалая сталь, ацынкаваны сталёвы ліст |
|
Апаратныя прадукты |
Зварка спецыяльных-фасонных поручняў для металічнай мэблі, зрошчванне груза-нясучых каркасаў для інструментальных скрынь, апрацоўка зварных швоў посуду з нержавеючай сталі |
Мяккая сталь, нержавеючая сталь, латунь |
(III)Вобласці прымянення і адаптаваныя матэрыялы

Малюнак 2.1 3D Дыяграма мадэлявання

Малюнак 2.2 -Дыяграма фізічнага аб'екта на сайце


Малюнак 2.3 Блізкі-дыяграмы кожнага кампанента
Асноўны працоўны працэс робата для кропкавай зваркі выглядае наступным чынам:
1, Размяшчэнне і фіксацыя нарыхтоўкі: Аператар размяшчае нарыхтоўку, якую трэба зварыць, на спецыяльным прыстасаванні і фіксуе яе з дапамогай шпілек і заціскных прылад, каб пераканацца, што становішча зваркі нарыхтоўкі відавочна адкрыта для наступных аперацый перацягвання.
2, Навучанне перацягванню і запіс каардынат: для новай нарыхтоўкі спачатку ўключыце рэжым перацягвання 6-восевага датчыка сілы. Аператар непасрэдна перацягвае датчык для перамяшчэння ўздоўж зварнога шва нарыхтоўкі, і датчык аўтаматычна запісвае каардынаты кожнай пазіцыі ключа. Калі лакальныя кропкі маюць патрэбу ў дакладнай рэгуляванні, выкарыстоўвайце джойсцік падвескі для навучання перацягвання, каб адрэгуляваць становішча робата, і націсніце кнопку запісу каардынат, каб захаваць пасля выраўноўвання з мэтавай кропкай. Пасля запісу ўсіх кропак усталюйце такія параметры, як зварачны ток, напружанне і хуткасць падачы дроту, на падвесцы навучання, каб стварыць праграму зваркі.
3, аўтаматычны рэжым зваркі: запусціце прадусталяваную праграму ў падвесцы навучання. Робат рухае зварачную гарэлку да пачатковай кропкі зварнога шва па запісанай каардынатнай траекторыі, актывуе падачу дроту і зварачны ток і завяршае зварку па зададзенай траекторыі. Калі падчас працэсу патрабуецца паўза, аварыйную кнопку на падвесцы навучання можна выкарыстоўваць для перапынення аперацыі.
4, Завяршэнне аперацыі і скід: пасля зваркі робат вяртае зварачную гарэлку ў зыходнае становішча. Аператар націскае кнопку «ўручную» на падвесцы навучання, аслабляе прыстасаванне і здымае нарыхтоўку. Затым падвеску навучання можна выкарыстоўваць для выкліку праграмы зваркі наступнай нарыхтоўкі або паўторнага -перацягвання для запісу новай траекторыі.
Прапановы па выкарыстанні адпаведнага абсталявання
Патрабаванні да адаптацыі да навакольнага асяроддзя:Яго можна выкарыстоўваць у прамысловых умовах, сумяшчальных з перашкодамі ад звычайных цэхавых рухавікоў і зварачных апаратаў. Старайцеся пазбягаць участкаў з пырскамі зваркі. 6-восевы датчык сілы і падвеска навучання супраціўлення могуць супрацьстаяць кароткачасоваму-прамому кантакту з невялікай колькасцю зварных пырскаў у звычайных майстэрнях, але працяглага назапашвання вялікай колькасці зварных пырскаў на частках злучэння датчыка або зазорах кнопак падвескі навучання варта пазбягаць, наколькі гэта магчыма.
Асноўныя моманты для папярэдняга ўводу ў эксплуатацыю:Перад першым выкарыстаннем неабходна адкалібраваць адчувальнасць датчыка да супраціву. Злёгку перацягнуўшы датчык, праверце, ці цалкам адпавядае рух робата кірунку перацягвання, каб пераканацца, што "кірунак перацягвання=кірунак руху робата". Адладка падвескі для навучання перацягвання: праверце гнуткасць джойсціка, каб пераканацца, што няма закліноўвання пры націсканні па восі X/Y/Z, і што джойсцік можа аўтаматычна вяртацца ў цэнтр, калі яго адпусціць.
Змест штодзённага тэхнічнага абслугоўвання:
Перад штодзённай эксплуатацыяй: выкарыстоўвайце сціснутае паветра, каб здзьмуць пыл і невялікую колькасць пырскаў зварных швоў на паверхні 6-восевага датчыка сілы і ў прамежках кнопак падвескі навучання перацягвання; праверце, ці не затрымаўся падвесны джойсцік навучання і ці адчувальныя кнопкі. Калі ёсць невялікае закліноўванне, уручную націсніце джойсцік наперад і назад некалькі разоў, каб аднавіць яго; ачысціце зварачныя пырскі ў сопле зварачнай гарэлкі і праверце, ці гладкі механізм падачы дроту.
Штотыднёвае тэхнічнае абслугоўванне: праверце, ці не аслаблены крапежныя балты 6-восевага датчыка сілы, каб пазбегнуць адхілення датчыка падчас перацягвання; дадаць у рухомыя суставы робата спецыяльную змазку для забеспячэння стабільнага руху робата падчас перацягвання; зрабіце рэзервовую копію праграм зваркі ў падвесцы для навучання перацягвання, каб прадухіліць страту праграмы.
Штомесячнае тэхнічнае абслугоўванне: Паўторная-каліброўка дакладнасці супраціву і дакладнасці запісу каардынатаў 6-восевага датчыка сілы; праверце стабільнае харчаванне падвескі drag teach; ачысціць ад пылу цеплаадводныя адтуліны электрычнай шафы робата і праверыць, ці няма прыкмет перагрэву электрычных кампанентаў; адкалібраваць дакладнасць пазіцыянавання прыстасавання, каб пераканацца, што адхіленне заціску нарыхтоўкі не ўплывае на запіс траекторыі перацягвання.
Заява аб удасканаленні і змене прадукту
Ніякага далейшага паведамлення, калі тэхнічныя характарыстыкі і знешні выгляд зменены з-за ўдасканалення і іншых прычын. Дзякуй за разуменне.
гарачыя тэгі: рабатызаваная кропкавая зварка, Кітай, вытворцы, пастаўшчыкі, фабрыка рабатызаванай кропкавай зваркі