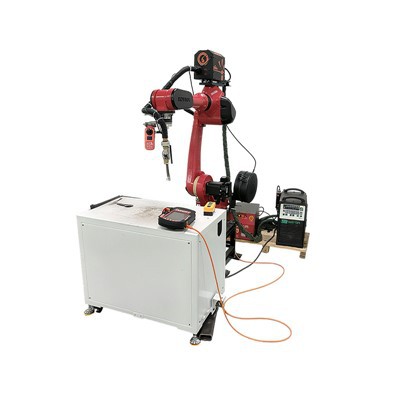
Асноўныя тэхнічныя параметры
|
Параметр Катэгорыя |
Спецыфікацыя |
Асноўная функцыя |
|
Размах рук |
1000 мм |
Дакладна ахоплівае працоўны дыяпазон "Канвеерная стужка 1 - Зона выяўлення - Канвеерная стужка 2", адпавядаючы патрабаванням сартавання матэрыялаў на кароткіх-адлегласцях і карэкцыі становішча. |
|
Паўтарыце дакладнасць пазіцыянавання |
±0,1 мм |
Забяспечвае дакладнасць карэкцыі арыентацыі і становішча матэрыялу, пазбягаючы памылак сартавання матэрыялу, выкліканых адхіленнямі ў пазіцыянаванні. |
|
Максімальная нагрузка |
3 кг |
Стабільна перавозіць дробныя і раскіданыя матэрыялы (напрыклад, электронныя кампаненты, дробныя пластыкавыя дэталі і г.д.), адаптуючыся да патрабаванняў нагрузкі мэтавага сцэнарыя сартавання. |
|
Ёмістасць магутнасці |
3,18 кВА |
Забяспечвае харчаванне для корпуса робата, сістэмы інтэграцыі 2D бачання і дапаможных канвеерных стужак, забяспечваючы стабільнае харчаванне для ўсяго працэсу сартавання. |
|
Вага абсталявання |
Прыкладна 104 кг |
Захоўвае структурную стабільнасць робата падчас працы і памяншае ўплыў вібрацыі канвеернай стужкі на дакладнасць сартавання. |
|
Клас абароны |
IP40 |
Супраціўляецца лёгкай пылу ў асяроддзі сартавання, абараняе рухомыя часткі робата і сістэму зроку, а таксама павялічвае тэрмін службы абсталявання. |

Перавагі і вобласці прымянення
(I) Асноўныя перавагі
Высока-дакладная карэкцыя пазіцыянавання
Абапіраючыся на дакладнасць паўтарэння пазіцыянавання ±0,1 мм, робат можа дакладна рэагаваць на сігналы ад сістэмы 2D бачання, хутка карэктаваць арыентацыю і становішча матэрыялаў і забяспечваць аднастайнае размяшчэнне матэрыялаў пасля сартавання.
Сумесная аперацыя 2D Vision
Абсталяваны сістэмай інтэграцыі 2D-бачання, ён можа ў рэжыме-рэальнага часу вызначаць, ці адпавядаюць становішча і арыентацыя матэрыялаў загадзя зададзеным стандартам, і аўтаматычна запускаць інструкцыі па выпраўленні без ручнога ўмяшання, паляпшаючы ступень аўтаматызацыі сартавання.
Адаптацыя да канвеерных працэсаў
Плаўна злучаецца з канвеернай стужкай 1 і канвеернай стужкай 2 і можа сінхронна рэгуляваць рытм сартавання ў залежнасці ад хуткасці руху канвеерных стужак, пазбягаючы назапашвання матэрыялу або адсутнасці сартавання і забяспечваючы эфектыўны і плаўны працэс сартавання.
(II) Вобласці прымянення і сумяшчальныя матэрыялы
|
Катэгорыя сцэнарыя прыкладання |
Канкрэтныя аб'екты прыкладання |
Адаптыўныя матэрыялы |
|
Электронная вытворчасць |
Малыя рэзістары, кандэнсатары, носьбіты мікрасхем, раздымы і іншыя электронныя кампаненты |
Пластмасы, металы, кераміка |
|
Лёгкая прамысловасць |
Узоры касметыкі, канцылярскія прыналежнасці (напрыклад, каўпачкі для ручак, кнопкі), дробныя часткі харчовай упакоўкі |
Пластмасы, папера, кампазіцыйныя матэрыялы |
|
Аўтазапчасткі |
Невялікія спражкі, раздымы джгутоў правадоў, карпусы мікра-датчыкаў |
Пластмасы, лёгкія металы |
(III)На-мадэляванні пляцоўкі і канструктыўным-дысплеі

Малюнак 2.1-Дыяграма фізічнага аб'екта на сайце

Матэрыяльны канвеер


Малюнак 2.2 Блізкі-дыяграмы кожнага кампанента
Асноўны працоўны працэс робата для сартавання выглядае наступным чынам:
1, аператары размяшчаюць матэрыялы для сартавання партыямі на канвеернай стужцы 1; Канвеерная стужка 1 запускае і перадае матэрыялы ў зону выяўлення 2D-бачання.
2. Сістэма інтэграцыі 2D Vision выконвае-выяўленне матэрыялаў у рэальным часе, каб вызначыць, ці адпавядаюць іх арыентацыя і становішча зададзеным стандартам.
3, Калі выяўляецца ненармальнае становішча матэрыялу, сістэма неадкладна пасылае сігнал робату; пасля таго як матэрыялы пераходзяць у працоўны дыяпазон робата, робат засмоктвае іх для карэкцыі становішча.
4. Робат змяшчае выпраўленыя матэрыялы на канвеерную стужку 2, потым вяртаецца ў пазіцыю чакання і чакае, пакуль наступныя матэрыялы ўвойдуць у працоўны дыяпазон робата, перш чым змясціць іх на канвеерную стужку 2. Гэты цыкл паўтараецца.
Прапановы па выкарыстанні адпаведнага абсталявання
Патрабаванні да адаптацыі да навакольнага асяроддзя:Рэкамендуецца выкарыстоўваць робат у сухім памяшканні без моцнай пылу і прамога моцнага святла. Моцнае святло будзе перашкаджаць дакладнасці выяўлення сістэмы 2D-бачання, у той час як пыл можа блакаваць часткі трансмісіі канвеернай стужкі, што ўплывае на бесперабойнасць працэсу сартавання.
Асноўныя моманты перад-уводам у эксплуатацыю:Перад першым выкарыстаннем сканцэнтруйцеся на каліброўцы ступені супадзення каардынат паміж сістэмай 2D-бачання і робатам, каб пераканацца, што даныя выяўлення дакладна адпавядаюць інструкцыям дзеянняў робата; у той жа час праверце каардынацыю паміж хуткасцю канвеернай стужкі і рытмам сартавання робата, каб пазбегнуць разрываў у злучэнні матэрыялаў.
Змест штодзённага тэхнічнага абслугоўвання:
Ачысціце лінзу сістэмы 2D бачання перад штодзённай эксплуатацыяй, каб выдаліць пыл або плямы з паверхні лінзы і забяспечыць дакладнасць выяўлення.
Правярайце нацяжэнне трансмісійных рамянёў канвеернай стужкі 1 і канвеернай стужкі 2 кожны тыдзень і адрэгулюйце пры неабходнасці, каб прадухіліць адхіленні пры транспарціроўцы матэрыялу, выкліканыя саслізгваннем стужкі.
Кожны месяц правярайце змазку рухомых злучэнняў робата, дадавайце спецыяльныя змазкі і адначасова правярайце стабільнасць ліній электраперадачы і злучэнняў сістэмы глядзельнай сістэмы.
Рэгулярна чысціце рэшткі матэрыялаў на паверхні канвеернай стужкі, каб падтрымліваць канвеерную стужку ў чысціні і пазбягаць таго, каб рэшткі матэрыялаў паўплывалі на наступнае выяўленне і сартаванне матэрыялаў.
Заява аб удасканаленні і змене прадукту
Ніякага далейшага паведамлення, калі тэхнічныя характарыстыкі і знешні выгляд зменены з-за ўдасканалення і іншых прычын. Дзякуй за разуменне.
гарачыя тэгі: сартавальныя робаты, вытворцы, пастаўшчыкі, фабрыка сартавальных робатаў у Кітаі